
↩ Chapitre : Matrices et algèbre linéaire (ECG)
Introduction
Douze exercices corrigés de calcul matriciel et d’algèbre linéaire pour les deux années d’ECG (maths appliquées et maths approfondies), de difficulté croissante : produit et puissances de matrices, systèmes linéaires, inverse par la méthode du pivot ou par un polynôme annulateur, sous-espaces de  , bases, applications linéaires, noyau, image, rang et changement de base. L’exercice 9 relève des maths approfondies.
Avant de commencer
Revoir la règle du produit matriciel (et le fait qu’il n’est pas commutatif), la formule du binôme pour deux matrices qui commutent, la méthode du pivot de Gauss, la définition d’une famille libre et d’une base, et le théorème du rang : pour  linéaire de dans
 ,
 .
Exercices
Exercice 1 · Produit matriciel et non-commutativité ★★★
Soient  et
 .
- Calculer
 et .
- Calculer
 et
 . Commenter.
 et
 .
 et
 . Commenter.
Corrigé
 et :
 .
 , donc
 . Par ailleurs
 ,
 et
 .
 et
 :
 .
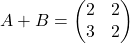 , donc
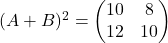 . Par ailleurs
 ,
 et
 .
Les deux résultats diffèrent : en général  , et l’identité remarquable n’est valable que si
 .
Exercice 2 · Puissances par la formule du binôme ★★★
Soit  . On pose
 .
- Calculer
 et .
- En déduire
 pour tout
 .
 et
 .
 pour tout
 .
Corrigé
1.  ,
 et
 :
 pour tout
 . 2. Comme
 commute avec
 , la formule du binôme s’applique :
 pour
 . D’où
 , formule qui reste vraie pour
 et
 .
Exercice 3 · Système linéaire par le pivot de Gauss ★★★
Résoudre le système 
Corrigé
On effectue  et
 :
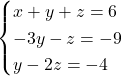
Puis  :
 , donc
 . Ensuite
 , soit
 , et
 .
Le système admet une unique solution :  . Vérification :
 et
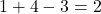 .
Exercice 4 · Inverse par la méthode de Gauss-Jordan ★★★
Montrer que  est inversible et calculer
 .
Corrigé
On résout  , c’est-à-dire
 ,
 ,
 . En sommant :
 . Donc
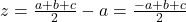 ,
 et
 .
Le système a une unique solution pour tout second membre :  est inversible et
 .
Vérification : la première ligne de fois la première colonne de donne  , et ainsi de suite ; on obtient bien
 .
Exercice 5 · Inverse grâce à un polynôme annulateur ★★★
Soient  la matrice de
 dont tous les coefficients valent
 , et
 .
- Calculer
 en fonction de
 , puis montrer que
 .
- En déduire que
 est inversible et donner
 .
 en fonction de
 .
 est inversible et donner
 .
Corrigé
- Chaque coefficient de vaut
 , donc
 . Alors
 , soit .
- On a
 , donc
 : est inversible et
 .
 , donc
 . Alors
 , soit
 , donc
 :
 .
Exercice 6 · Sous-espace vectoriel de R³ ★★★
Soit  .
- Montrer que
 est un sous-espace vectoriel de
 .
- En donner une base et la dimension.
- Le vecteur
 appartient-il à ? Si oui, donner ses coordonnées dans la base trouvée.
 est un sous-espace vectoriel de
 appartient-il à
Corrigé
 , et si ,
 sont dans et , alors
 :
 . est un sous-espace vectoriel (c’est aussi le noyau de la forme linéaire
 ).
 . Donc
 avec
 et
 . Cette famille est libre : si
 , les deuxième et troisième coordonnées donnent
 et
 . C’est une base de , et
 .
- , donc , et
 : ses coordonnées sont
 .
 , et si
 ,
 sont dans
 , alors
 :
 .
 ).
 . Donc
 avec
 et
 . Cette famille est libre : si
 , les deuxième et troisième coordonnées donnent
 et
 . C’est une base de
 .
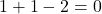 , donc
 , et
 : ses coordonnées sont
 .
Exercice 7 · Base de R³ et coordonnées ★★★
Soient  ,
 et
 .
- Montrer que
 est une base de .
- Déterminer les coordonnées de
 dans cette base.
 est une base de
 dans cette base.
Corrigé
- Si
 , alors
 , et
 . En sommant,
 , d’où
 , puis et
 . La famille est libre ; elle comporte
 vecteurs : c’est une base.
- On résout
 : , ,
 . En sommant, , donc ,
 et
 . Ainsi
 , de coordonnées .
 , alors
 ,
 et
 . En sommant,
 , d’où
 , puis
 et
 . La famille est libre ; elle comporte
 vecteurs : c’est une base.
 :
 ,
 ,
 . En sommant,
 , donc
 et
 . Ainsi
 , de coordonnées
 .
Exercice 8 · Noyau, image et rang ★★★
Soit  définie par
 .
- Justifier que
 est linéaire et écrire sa matrice dans la base canonique.
- Déterminer
 .
- En déduire le rang de , puis une base et une équation de
 .
 .
 .
Corrigé
- Chaque coordonnée de
 est une combinaison linéaire de
 ,
 ,
 : est linéaire, de matrice
 .
 équivaut à
 et
 (la troisième équation est la somme des deux premières). En les additionnant,
 , soit
 , puis
 . Donc
 , de dimension
 .
- Par le théorème du rang,
 . Les vecteurs
 et
 ne sont pas colinéaires : ils forment une base de . Tout vecteur de l’image vérifie (vrai pour les deux vecteurs de base), donc
 , un plan, de dimension
 .
 est une combinaison linéaire de
 ,
 ,
 :
 .
 équivaut à
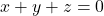 et
 (la troisième équation est la somme des deux premières). En les additionnant,
 , soit
 , puis
 . Donc
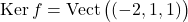 , de dimension
 . Les vecteurs
 et
 ne sont pas colinéaires : ils forment une base de
 (vrai pour les deux vecteurs de base), donc
 , un plan, de dimension
 .
Exercice 9 · Matrice d’une application linéaire sur les polynômes (maths approfondies) ★★★
Soit  définie par
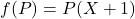 .
- Montrer que est linéaire et donner sa matrice dans la base
 .
- Montrer que est inversible et calculer sans calcul matriciel.
 .
Corrigé
 : est linéaire, et
 reste de degré au plus . On a
 , et
 , d’où
 .
- est triangulaire à coefficients diagonaux non nuls : elle est inversible. L’application
 vérifie
 ; est donc bijective, de réciproque , et est la matrice de . Comme
 ,
 et
 , on obtient
 .
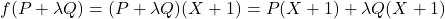 :
 reste de degré au plus
 ,
 et
 , d’où
 .
 vérifie
 ;
 , et
 ,
 et
 , on obtient
 .
Exercice 10 · Changement de base et puissances ★★★
Soit  , et
 ,
 ,
 .
- Calculer
 ,
 , (vecteurs écrits en colonne).
- Montrer que est une base de . On note la matrice dont les colonnes sont
 ; calculer
 et
 .
- En déduire pour .
 ,
 ,
 (vecteurs écrits en colonne).
 la matrice dont les colonnes sont
 ; calculer
 et
 .
Corrigé
 , et .
- Si : ,
 , , donc
 et
 . La famille est libre et a vecteurs : c’est une base, et
 est inversible. Par le pivot de Gauss,
 . Par la question 1,
 avec
 , donc .
 donne, par récurrence,
 avec
 . Le calcul donne
 , où est la matrice dont tous les coefficients valent . Autrement dit, les coefficients diagonaux de valent
 et les autres .
 ,
 et
 .
 ,
 , donc
 et
 . La famille est libre et a
 vecteurs : c’est une base, et
 est inversible. Par le pivot de Gauss,
 . Par la question 1,
 avec
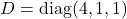 , donc
 .
 donne, par récurrence,
 avec
 . Le calcul donne
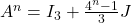 , où
 et les autres
 .
Contrôle : pour , on retrouve  .
Exercice 11 · Un projecteur de R³ ★★★
Soit l’endomorphisme de  de matrice
 dans la base canonique.
- Vérifier que
 (avec la matrice de ), puis que
 .
- Déterminer et .
- Montrer que tout vecteur de s’écrit de manière unique
 avec
 et
 .
 (avec
 .
 de
 avec
 et
 .
Corrigé
- L’égalité se lit coefficient par coefficient. Avec :
 . Donc : est un projecteur.
- . Ce vecteur est nul si et seulement si
 :
 . Par le théorème du rang,
 . Chaque colonne de a une somme de coordonnées nulle, donc
 , plan de dimension : il y a égalité.
- Existence :
 , avec
 et
 . Unicité : si
 , alors
 est dans
 . Or si
 ,
 et
 ; si de plus
 , . Donc
 et
 .
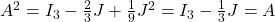 . Donc
 :
 . Ce vecteur est nul si et seulement si
 :
 . Par le théorème du rang,
 . Chaque colonne de
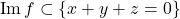 , plan de dimension
 , avec
 et
 . Unicité : si
 , alors
 est dans
 . Or si
 ,
 et
 ; si de plus
 ,
 . Donc
 et
 .
Exercice 12 · Endomorphisme de carré nul ★★★
Soit un endomorphisme non nul de tel que  .
- Montrer que
 .
- En déduire que et
 .
- Donner un exemple de matrice non nulle telle que
 .
 .
 et
 .
 non nulle telle que
 .
Corrigé
- Si
 , alors
 , donc .
- De l’inclusion,
 . Avec le théorème du rang,
 , donc
 , soit . Comme
 , . Ainsi et .
- convient :
 et . Son image est , contenue dans son noyau
 , conformément aux questions précédentes.
 , alors
 , donc
 .
 . Avec le théorème du rang,
 , donc
 , soit
 . Comme
 ,
 . Ainsi
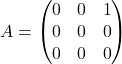 convient :
 et
 , contenue dans son noyau
 , conformément aux questions précédentes.
Pour aller plus loin
Besoin d’aide sur ce chapitre ?
Un blocage sur une notion, une méthode de rédaction à acquérir, un devoir ou un concours à préparer : Pr. Elakili, agrégé de mathématiques depuis 1991, plus de 20 ans d’enseignement en classes préparatoires, propose des cours particuliers, en présentiel à Casablanca ou en ligne.