
↩ Chapitre : Équations et systèmes différentiels (ECG)
Introduction
Douze exercices corrigés sur les équations et systèmes différentiels (ECG, maths appliquées), de difficulté croissante : équations linéaires d’ordre 1 et 2 à coefficients constants, problèmes de Cauchy, solutions particulières, modélisation, systèmes différentiels  , points d’équilibre et comportement des trajectoires.
Avant de commencer
Revoir : les solutions de  sont les
 ; toute solution d’une équation avec second membre est la somme d’une solution particulière et d’une solution de l’équation homogène ; pour
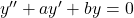 , on résout l’équation caractéristique
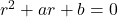 (seuls les cas
 et
 sont au programme) ; enfin, un problème de Cauchy admet une unique solution.
Exercices
Exercice 1 · Équation homogène d’ordre 1 ★★★
Résoudre l’équation  sur
 , puis déterminer la solution vérifiant
 .
Corrigé
Les solutions de sont les fonctions ,  . Ici,
 . La condition
 donne l’unique solution du problème de Cauchy :
 .
Exercice 2 · Second membre constant et équilibre ★★★
On considère l’équation  :
 .
- Trouver une solution constante de
 , puis toutes les solutions.
- Déterminer la solution telle que
 .
- Étudier la limite en
 de toutes les solutions.
Corrigé
- La fonction constante
 est solution si et seulement si
 . Les solutions de l’équation homogène
 sont les
 , donc les solutions de sont les
 ,
 .
 donne
 et
 .
- Comme
 , toute solution tend vers
 : la solution constante est un équilibre vers lequel convergent toutes les trajectoires.
 est solution si et seulement si
 . Les solutions de l’équation homogène
 sont les
 , donc les solutions de
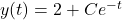 ,
 donne
 et
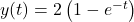 .
 , toute solution tend vers
Exercice 3 · Solution particulière d’une forme donnée ★★★
On considère : 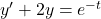 .
- Déterminer un réel
 tel que
 soit solution de .
- En déduire toutes les solutions de , puis celle qui vérifie .
 tel que
 soit solution de
Corrigé
- Avec
 ,
 : il faut , donc
 .
- Les solutions de l’équation homogène sont les
 . Les solutions de sont donc les
 . La condition donne
 .
 ,
 : il faut
 , donc
 .
 . Les solutions de
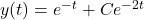 . La condition
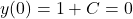 donne
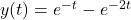 .
Exercice 4 · Ordre 2 : deux racines réelles distinctes ★★★
Résoudre 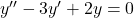 , puis déterminer la solution telle que
 et
 .
Corrigé
L’équation caractéristique 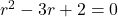 a pour racines
 et
 (
 ). Les solutions sont les
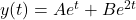 ,
 .
Alors 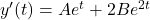 . Les conditions donnent
 et
 , d’où
 et
 :
 .
Exercice 5 · Ordre 2 : racine double ★★★
Résoudre 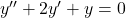 , puis déterminer la solution telle que et
 . Quelle est sa limite en
 ?
Corrigé
L’équation caractéristique 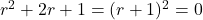 a une racine double
 . Les solutions sont les
 .
 , et
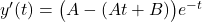 , donc
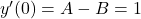 , soit . Ainsi
 , qui tend vers
 en par croissances comparées.
Exercice 6 · Ordre 2 avec second membre constant ★★★
Résoudre  , puis déterminer la solution telle que
 et .
Corrigé
La fonction constante est une solution particulière. L’équation caractéristique  a pour racines et , donc les solutions sont les
 .
Les conditions donnent 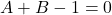 et
 , d’où
 et
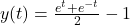 .
Exercice 7 · Loi de refroidissement ★★★
Un café à  est posé dans une pièce à
 . Sa température
 (
 en minutes) vérifie
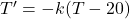 avec
 . Au bout de
 minutes, il est à
 .
- Exprimer
 en fonction de
 .
- Déterminer .
- Au bout de combien de temps le café est-il à
 ?
 .
 ?
Corrigé
- Posons
 :
 , donc
 et
 .
 donne
 , soit
 et
 .
 équivaut à
 , soit
 minutes.
 :
 , donc
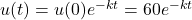 et
 .
 donne
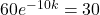 , soit
 et
 .
 équivaut à
 , soit
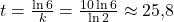 minutes.
Exercice 8 · Équilibre d’une équation d’ordre 1 ★★★
Soient  et
 deux réels. On considère :
 .
- Déterminer l’unique solution constante
 de (point d’équilibre).
- Exprimer toutes les solutions à l’aide de .
- À quelle condition sur toutes les solutions convergent-elles vers ?
 de
Corrigé
- Une constante
 est solution si et seulement si
 , soit
 .
 vérifie
 , donc
 et .
- Si
 ,
 et toute solution tend vers : l’équilibre est stable. Si , toute solution non constante tend vers
 : l’équilibre est instable.
 est solution si et seulement si
 , soit
 .
 vérifie
 , donc
 et
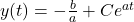 .
 ,
 et toute solution tend vers
 , toute solution non constante tend vers
 : l’équilibre est instable.
Exercice 9 · Système différentiel par changement de variables ★★★
Résoudre le système 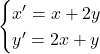 avec
 et , en posant
 et
 .
Corrigé
En additionnant puis en soustrayant les deux équations : 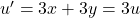 et
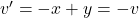 . Donc
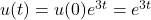 et
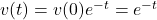 .
On revient à  et
 :
 et
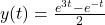 .
Interprétation matricielle :  a pour valeurs propres
 et , de vecteurs propres
 et
 ; le changement de variables revient à diagonaliser
 .
Exercice 10 · D’une équation d’ordre 2 à un système ★★★
On reprend et l’on pose 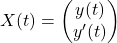 .
- Montrer que
 avec
 .
- Diagonaliser
 : trouver
 inversible et
 diagonale telles que
 .
- En posant
 , résoudre le système et retrouver les solutions de l’exercice 4.
 .
 inversible et
 diagonale telles que
 .
 , résoudre le système et retrouver les solutions de l’exercice 4.
Corrigé
 .
- Le polynôme caractéristique est
 , de racines
 et . On vérifie
 et
 . Avec
 et
 , on a .
 : en notant
 ,
 et
 , d’où
 et
 . Alors
 et
 : on retrouve l’exercice 4.
 .
 , de racines
 et
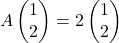 . Avec
 et
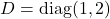 , on a
 : en notant
 ,
 et
 , d’où
 et
 . Alors
 et
 : on retrouve l’exercice 4.
Exercice 11 · Deux compartiments en échange ★★★
Deux réservoirs échangent un produit : les quantités  et
 vérifient
 avec
 ,
 .
- Montrer que
 est constant.
- Déterminer les points d’équilibre du système.
- Résoudre le système et étudier le comportement de
 et
 quand
 .
 est constant.
 .
Corrigé
 : la quantité totale est conservée,
 .
- Les équilibres sont les vecteurs de
 , avec
 :
 , soit la droite
 (même quantité dans les deux réservoirs).
 vérifie
 , donc
 . Avec
 :
 et
 . Quand , les deux quantités tendent vers la moyenne
 : la trajectoire converge vers un point d’équilibre.
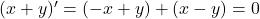 : la quantité totale est conservée,
 .
 , avec
 :
 , soit la droite
 (même quantité dans les deux réservoirs).
 vérifie
 , donc
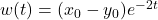 . Avec
 :
 et
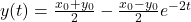 . Quand
 : la trajectoire converge vers un point d’équilibre.
Exercice 12 · Système avec second membre constant ★★★
On considère 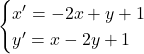 , soit
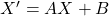 avec
 et
 .
- Déterminer l’unique point d’équilibre
 (solution constante).
- Montrer que
 vérifie
 .
- Résoudre à l’aide des vecteurs
 et
 , et en déduire le comportement des solutions en .
 (solution constante).
 vérifie
 .
Corrigé
- vérifie
 :
 et
 . Comme
 , la solution est unique : .
 .
 et
 . En écrivant
 , on obtient et
 , donc
 . Toutes les solutions vérifient
 : l’équilibre est stable, car les deux valeurs propres de sont strictement négatives.
 :
 et
 . Comme
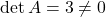 , la solution est unique :
 .
 .
 et
 . En écrivant
 , on obtient
 et
 , donc
 . Toutes les solutions vérifient
 : l’équilibre est stable, car les deux valeurs propres de
Pour aller plus loin
Besoin d’aide sur ce chapitre ?
Un blocage sur une notion, une méthode de rédaction à acquérir, un devoir ou un concours à préparer : Pr. Elakili, agrégé de mathématiques depuis 1991, plus de 20 ans d’enseignement en classes préparatoires, propose des cours particuliers, en présentiel à Casablanca ou en ligne.