
↩ Chapitre : Fonctions usuelles et équations différentielles (MP)
L’essentiel des fonctions vectorielles et des équations différentielles linéaires au programme officiel de MP.
1. Fonctions vectorielles
- Dérivabilité (taux d’accroissement, DL d’ordre 1, coordonnées) ;
 ;
 , multilinéaire (produit scalaire, déterminant) ;
 .
- Intégrale sur un segment,
 , sommes de Riemann ;
 est dérivable de dérivée
 ( continue). Accroissements finis ( de classe
 ) :
 . Taylor reste intégral (
 ) :
 ; Taylor-Lagrange :
 ; Taylor-Young (
 ) :
 .
 ;
 , multilinéaire (produit scalaire, déterminant) ;
 .
 , sommes de Riemann ;
 est dérivable de dérivée
 (
 ) :
 . Taylor reste intégral (
 ) :
 ; Taylor-Lagrange :
 ; Taylor-Young (
 ) :
 .
2. Équations différentielles linéaires
Théorie générale
 (
 ,
 continues) ; forme matricielle
 ; une équation scalaire d’ordre
 se ramène à un système.
- Cauchy linéaire : existence et unicité ; solutions homogènes : sous-espace de dimension
 (ou pour une scalaire d’ordre ),
 isomorphisme ; solutions avec second membre : espace affine.
- Équations non normalisées
 : résoudre sur les intervalles où
 , puis recoller ; recherche de solutions DSE.
 (
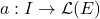 ,
 continues) ; forme matricielle
 ; une équation scalaire d’ordre
 se ramène à un système.
 (ou
 isomorphisme ; solutions avec second membre : espace affine.
 : résoudre sur les intervalles où
 , puis recoller ; recherche de solutions DSE.
Exponentielle de matrice
 ;
 ;
 ;
 ; continuité.
 ; si
 ,
 .
- Système à coefficients constants
 ,
 :
 (calculs explicites :
 diagonalisable ou
 ).
 ;
 ;
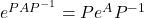 ;
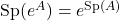 ; continuité.
 ; si
 ,
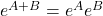 .
 ,
 :
 (calculs explicites :
 diagonalisable ou
 ).
Ordre 2 scalaire : wronskien et variation des constantes
 :
 base des solutions
 ne s’annule pas (en un point, donc partout).
- Variation des constantes :
 avec
 et
 (équation normalisée).
 :
 base des solutions
 ne s’annule pas (en un point, donc partout).
 avec
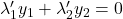 et
 (équation normalisée).
À savoir sur le programme
La résolution explicite des systèmes à coefficients constants n’est pas un objectif : on limite la technicité ; on peut étudier le rôle du signe des parties réelles des valeurs propres.
3. Pièges classiques
 si et
 ne commutent pas.
- Pour une équation non normalisée, la dimension de l’espace des solutions sur
 peut différer de celle sur chaque intervalle.
 si
 ne commutent pas.
 peut différer de celle sur chaque intervalle.
Besoin d’aide sur ce chapitre ?
Un blocage sur une notion, une méthode de rédaction à acquérir, un devoir ou un concours à préparer : Pr. Elakili, agrégé de mathématiques depuis 1991, plus de 20 ans d’enseignement en classes préparatoires, propose des cours particuliers, en présentiel à Casablanca, ou à distance, partout au Maroc et en France.