
↩ Chapitre : Espaces vectoriels, matrices et déterminants (PCSI)
L’essentiel du chapitre Matrices et déterminants du programme officiel de PCSI (deuxième semestre).
1. Matrices et applications linéaires
 : colonnes
 coordonnées des
 ;
 ;
 ;
 isomorphisme
 matrice inversible.
- Rotation du plan d’angle
 :
 .
- Rang d’une matrice rang de ses colonnes ; conservé par opérations élémentaires et par transposition (admis).
 inversible
 ; inversible à gauche ou à droite
 inversible.
 : colonnes
 coordonnées des
 ;
 ;
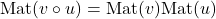 ;
 isomorphisme
 matrice inversible.
 :
 .
 inversible
 ; inversible à gauche ou à droite
 inversible.
Changement de bases
 : colonnes coordonnées de
 dans
 ;
 .
 pour une application linéaire ;
 pour un endomorphisme :
 et
 sont semblables.
- Système : homogène
 , de dimension
 ; compatible
 ; inversible : système de Cramer, une unique solution.
 : colonnes
 dans
 ;
 .
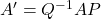 pour une application linéaire ;
 pour un endomorphisme :
 et
 sont semblables.
 : homogène
 , de dimension
 ; compatible
 ;
2. Déterminants
Propriétés
 : unique forme
 -linéaire alternée valant
 sur ;
 base
 .
- En dimension 2 :
 (aire orientée) ; dimension 3 : règle de Sarrus (volume orienté).
 ,
 ,
 ,
 ; inversible
 .
- Opérations : échanger deux colonnes change le signe ;
 ne change rien ; multiplier une colonne par
 multiplie par .
- Développement selon une ligne ou une colonne :
 ; triangulaire : produit des coefficients diagonaux.
 : unique forme
 -linéaire alternée valant
 sur
 base
 .
 (aire orientée) ; dimension 3 : règle de Sarrus (volume orienté).
 ,
 ,
 ,
 ;
 .
 ne change rien ; multiplier une colonne par
 multiplie par
 ; triangulaire : produit des coefficients diagonaux.
À savoir sur le programme
La notion générale de forme multilinéaire et la comatrice sont hors programme.
3. Pièges classiques
 en général.
- , et non
 .
 en général.
 .